HK380 համակարգչային CNC վահանակային սղոց
HK380 համակարգչային CNC վահանակային սղոց
1. Մուտքային թիթեղի լայնության համաձայն, կտրեք անհրաժեշտ թիթեղը և արագ վերադարձրեք սկզբնական աշխատանքային վիճակին։
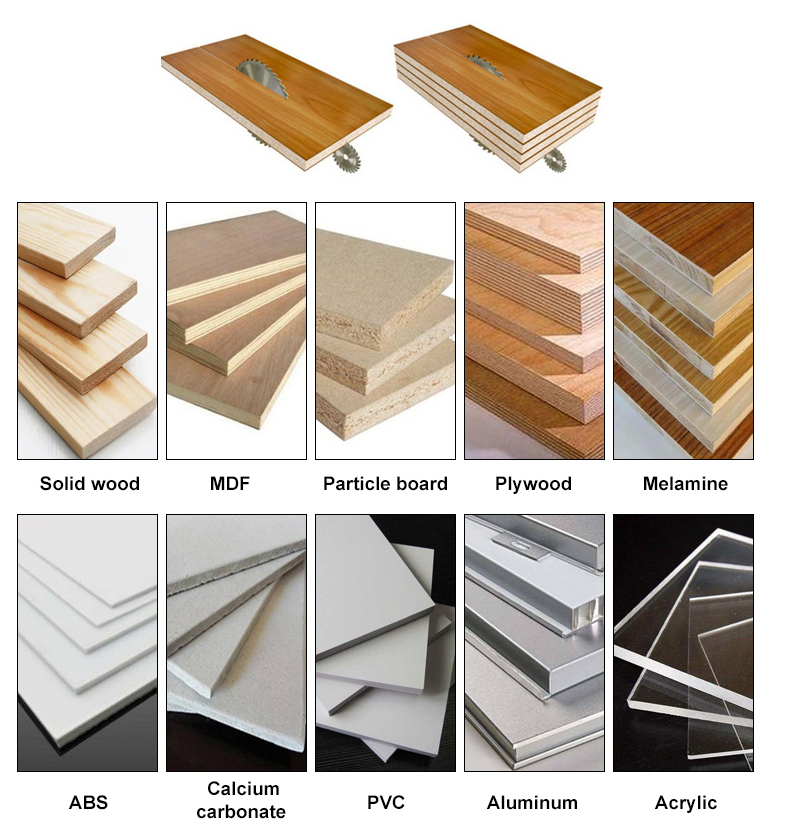
2. Կտրման արագությունը կառավարվում է հաճախականության փոխարկիչով, որը կարող է հաղթահարել տարբեր հաստության և տարբեր նյութերի թիթեղները:
3. Սնուցումը կատարվում է պնևմատիկ լողացող ուլունքաձև սեղանի միջոցով, իսկ ծանր թիթեղի նյութը հեշտ է փոխել: Ռոբոտը ավտոմատ կերպով սնուցում է, ունի ցածր աշխատանքային ինտենսիվություն և բարձր արտադրողականություն:
4. Օգտագործեք ներմուծված Delta servo շարժիչ՝ արհեստական սխալը վերացնելու և չափսերի ճշգրտությունը բարելավելու համար:
| KS-829CP | Պարամետր |
| Առավելագույն կտրման արագություն | 0-80 մ/րոպե |
| Առավելագույն կրիչի առավելագույն արագություն | 100 մ/րոպե |
| Գլխավոր սղոցի շարժիչի հզորությունը | 16.5 կՎտ (ըստ ցանկության՝ 18.5 կՎտ) |
| Ընդհանուր հզորություն | 26.5 կՎտ (ըստ ցանկության՝ 28.5 կՎտ) |
| Առավելագույն աշխատանքային չափս | 3800L*3800W*100H(մմ) |
| Նվազագույն աշխատանքային չափս | 34L*45W(մմ) |
| Ընդհանուր չափս | 6300x7500x1900 մմ |
Բավարարում է մեծ թիթեղների մշակման պահանջները՝ առավելագույն սղոցի չափսով՝ 3800 * 3800 մմ, սղոցի հաստություն՝ 105 մմ, և ավելի լայն կիրառելիություն։
Մեքենայի մանրամասները
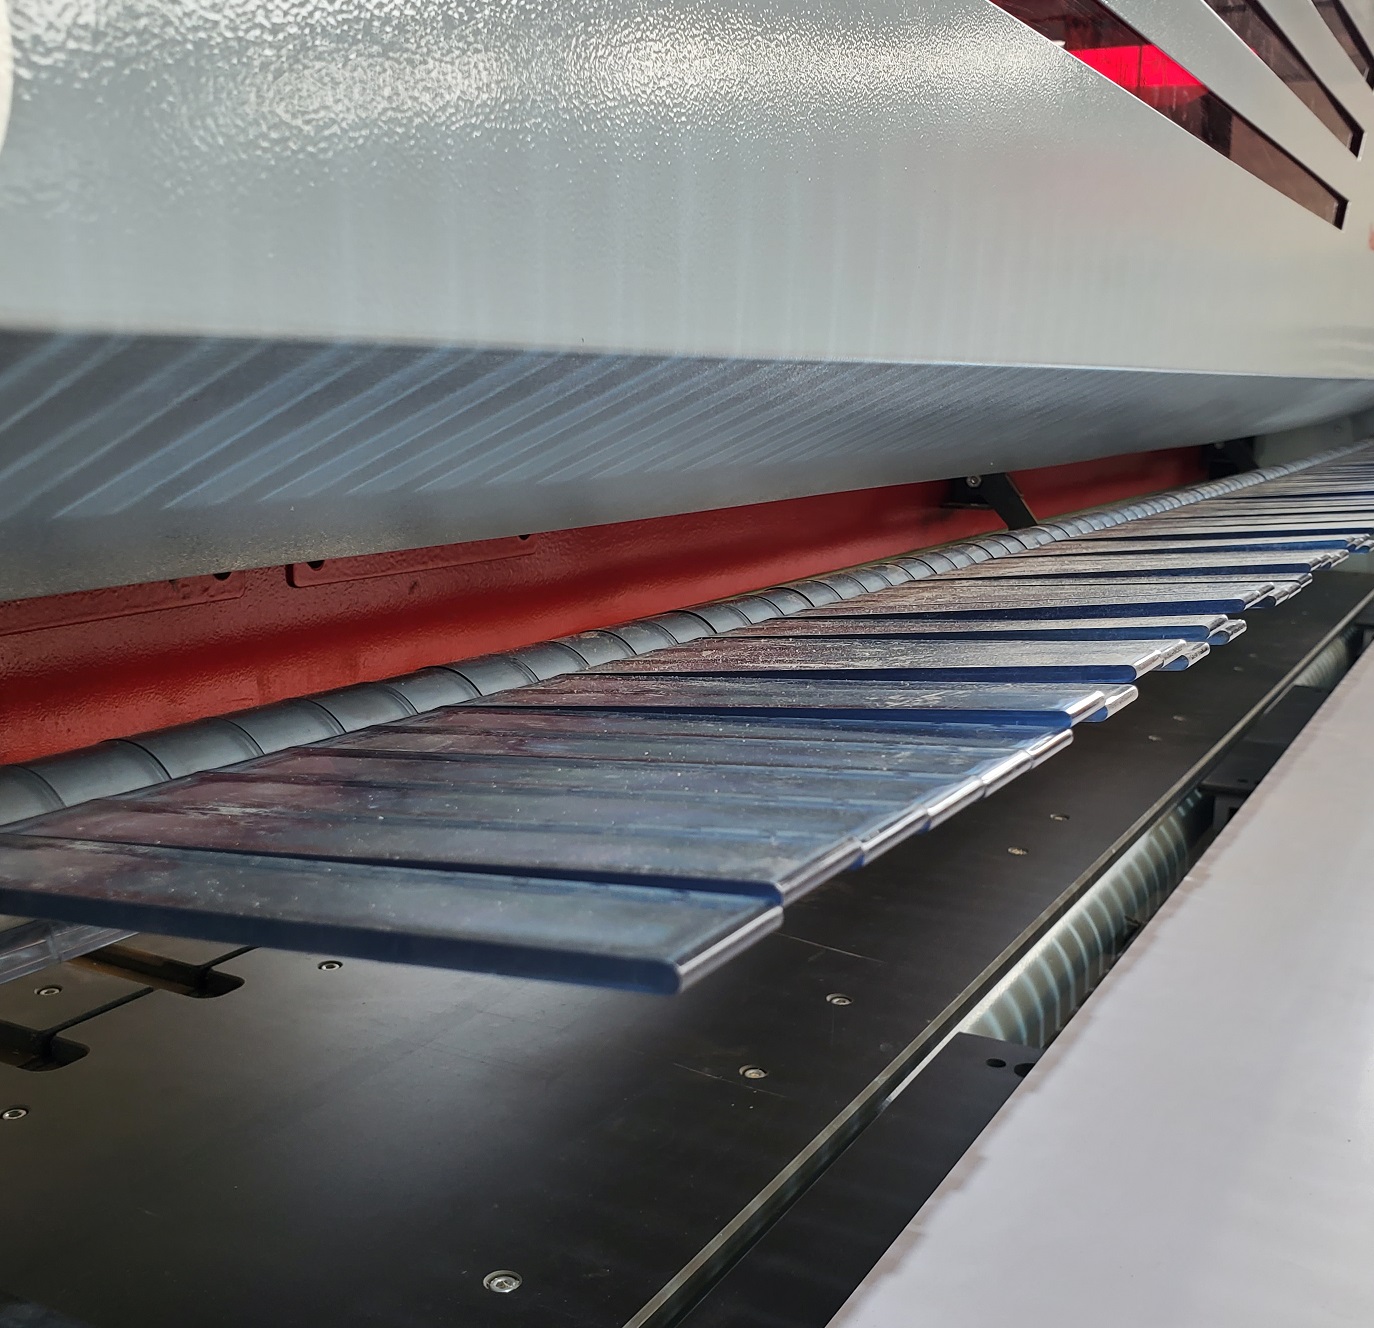
Բավարարում է մեծ թիթեղների մշակման պահանջները՝ առավելագույն սղոցի չափսով՝ 3800 * 3800 մմ, սղոցի հաստություն՝ 105 մմ, և ավելի լայն կիրառելիություն։

Սերվոմեխանիկական սեղմակի ձեռք
11 ամենամեծ դիզայնի մեխանիկական սեղմակներ

Ռոբոտացված ձեռքը օգտագործում է բարձր ճշգրտությամբ որդավոր ատամնանիվների ռեդուկտոր և սնուցող ատամնանիվների դարակ՝ ± 0.1 մմ կտրման ճշգրտությամբ։

Աշխատանքային սեղանը պատրաստված է պնևմատիկ լողացող հարթակից։ Այն շատ հեշտ է տեղափոխել վահանակները։
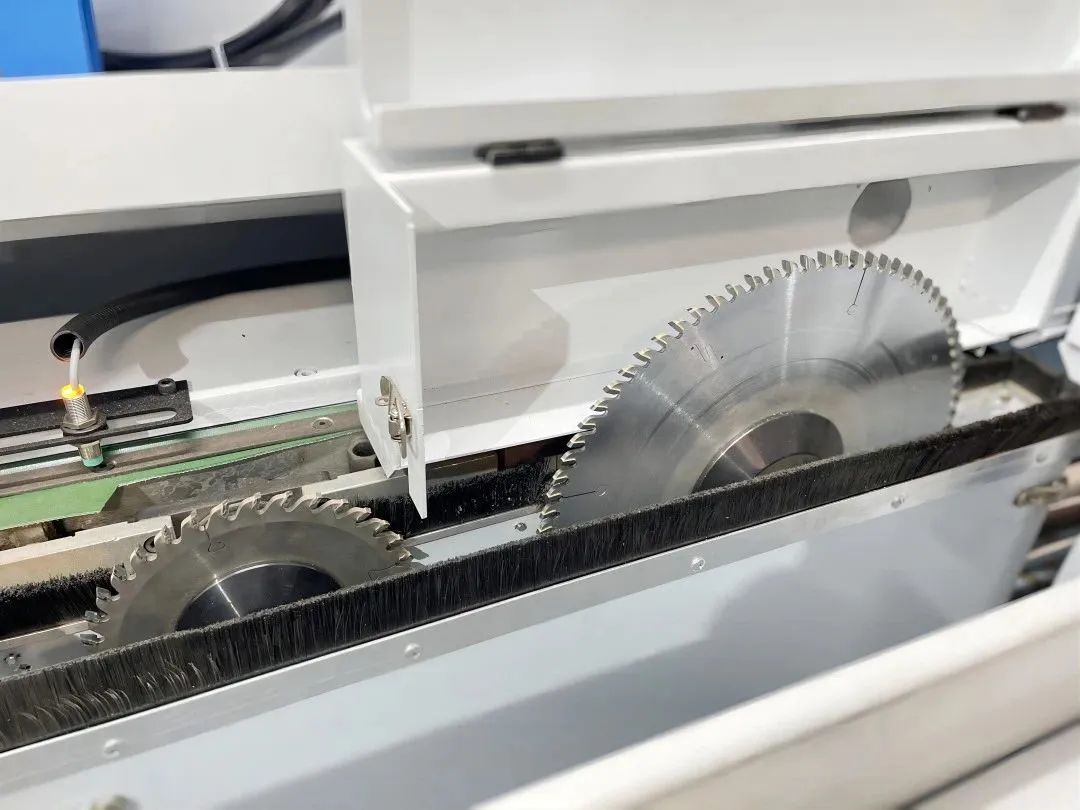
Գծող սղոցը կարող է ավտոմատ կերպով փոխվել՝ ըստ սղոցի կարիքների: Համագործակցեք գլխավոր սղոցի հետ՝ բարձրորակ սղոցում ապահովելու համար:
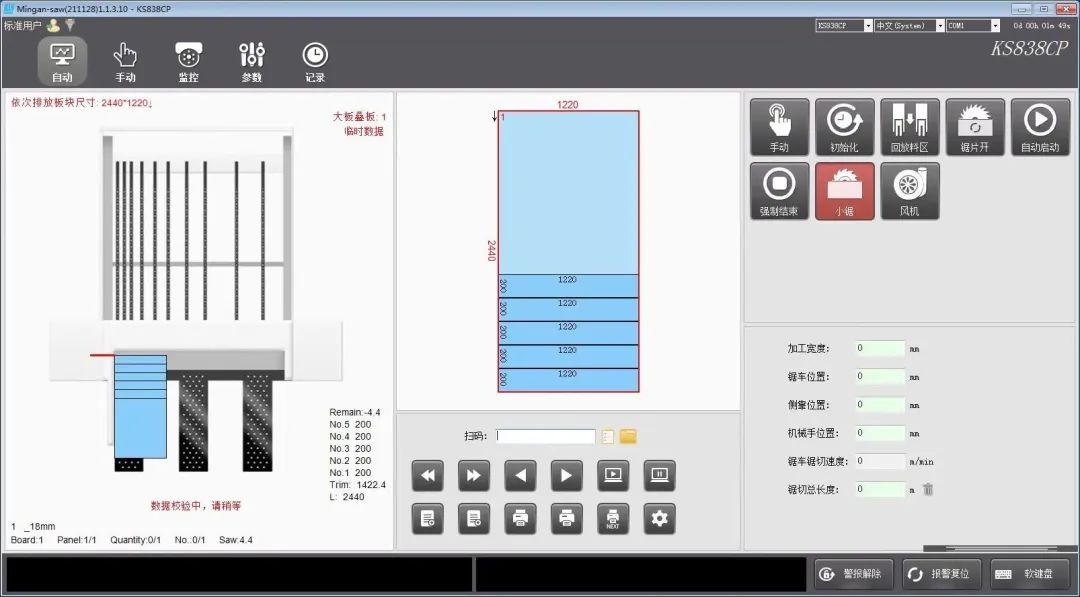
Լրացուցիչ օպտիմալացման ծրագրակազմ՝ նյութի դասավորության և սղոցման ավտոմատ օպտիմալացման համար։
Նմուշ